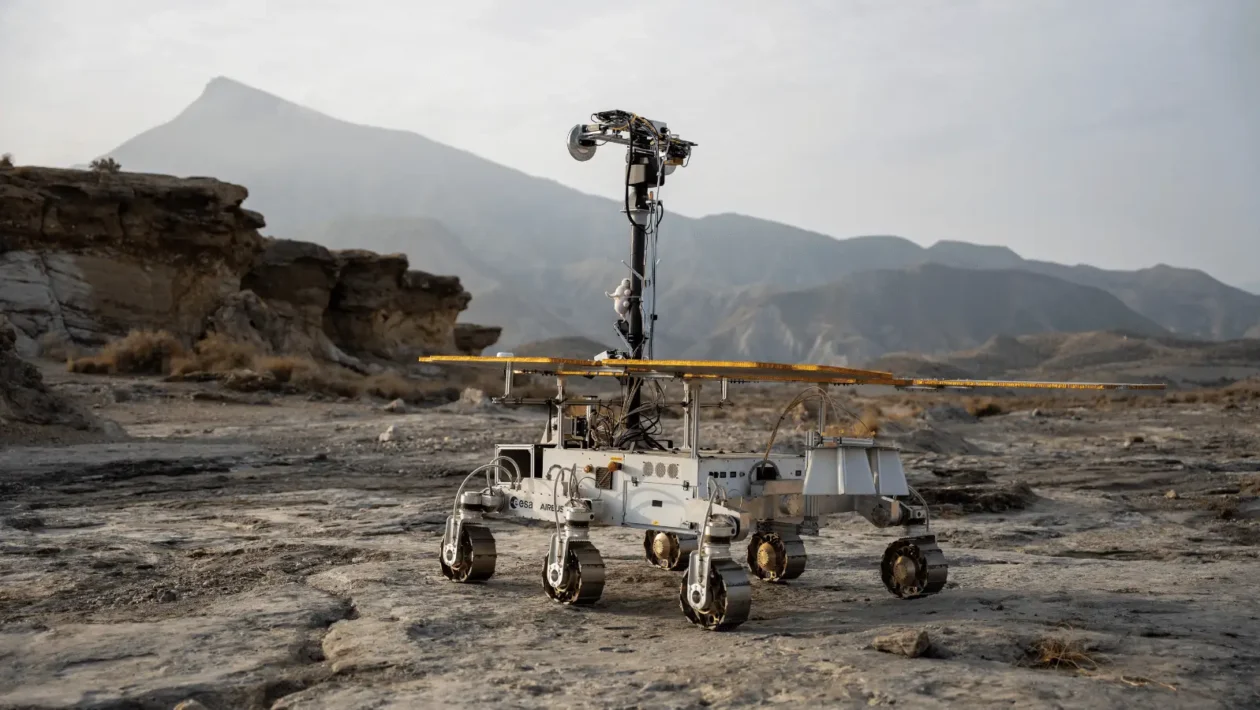
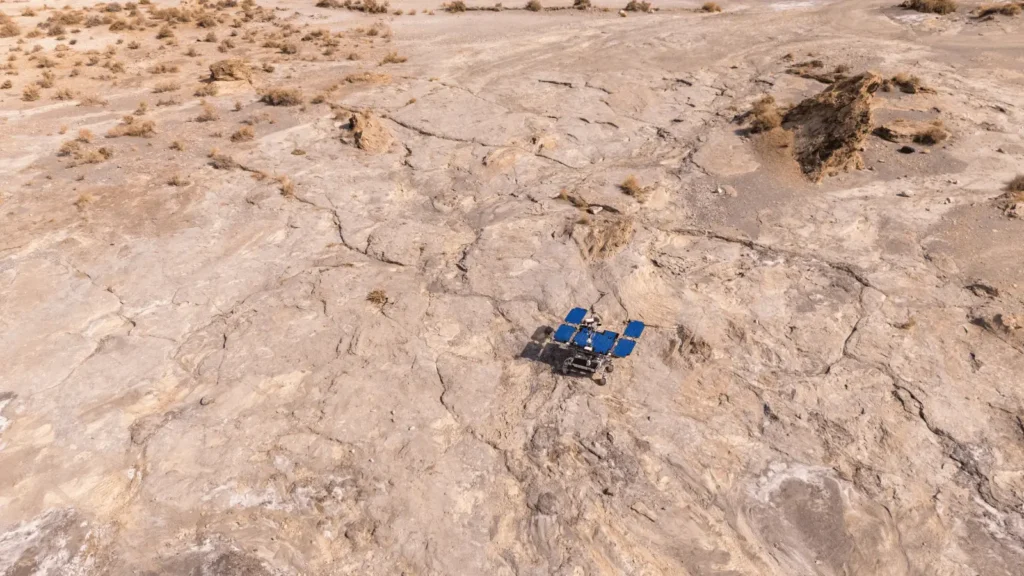
Osmodnevna vježba u pustinji Tabernas u jugoistočnoj Španjolskoj, gdje je prototip marsovskog rovera prešao 220 metara prateći zapovijedi znanstvenog tima udaljenog 1200 kilometara, predstavljala je ključnu probu za buduću misiju ExoMars Rosalind Franklin rover. Ova simulacija, održana u rujnu, okupila je prototip rovera nazvan Charlie te oko 100 znanstvenika i inženjera iz cijele Europe, kako bi zajedno uvježbali sigurno kretanje robota, strategije istraživanja i maksimiziranje znanstvenih rezultata na Crvenom planetu, gdje se slijetanje očekuje 2030. godine.
Priprema za Crveni planet u španjolskom okruženju
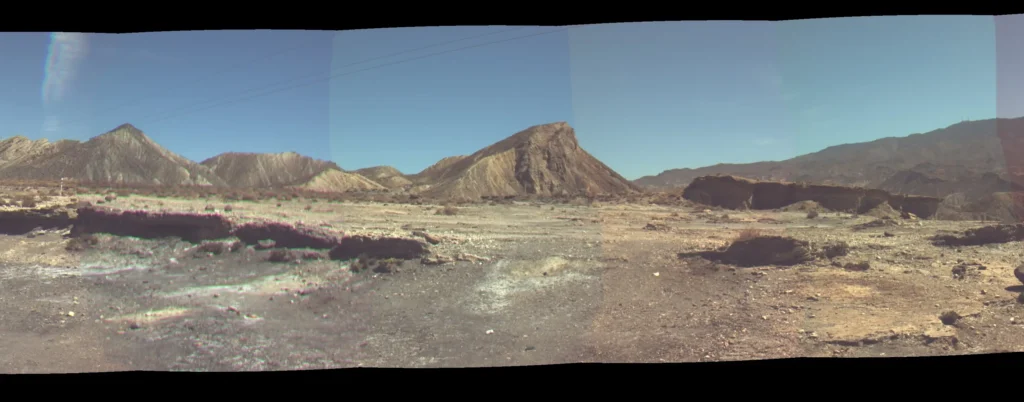
Pustinjski krajolik Tabernas, poznat po sličnosti s marsovskim terenom, odabran je zbog svoje geologije i mineralogije koja je omogućila stvaranje realističnog scenarija za testiranje operativnih procesa i donošenje znanstvenih odluka. Planetarni znanstvenik Elliot Sefton-Nash ističe da je lokacija odabrana kako bi se „stress-testirali naši procesi znanstvenih operacija za interpretaciju i donošenje odluka“, unatoč tome što je poznata po snimanju vestern filmova.
Charlie: Prototip napredne tehnologije ExoMars Rosalind Franklin rover
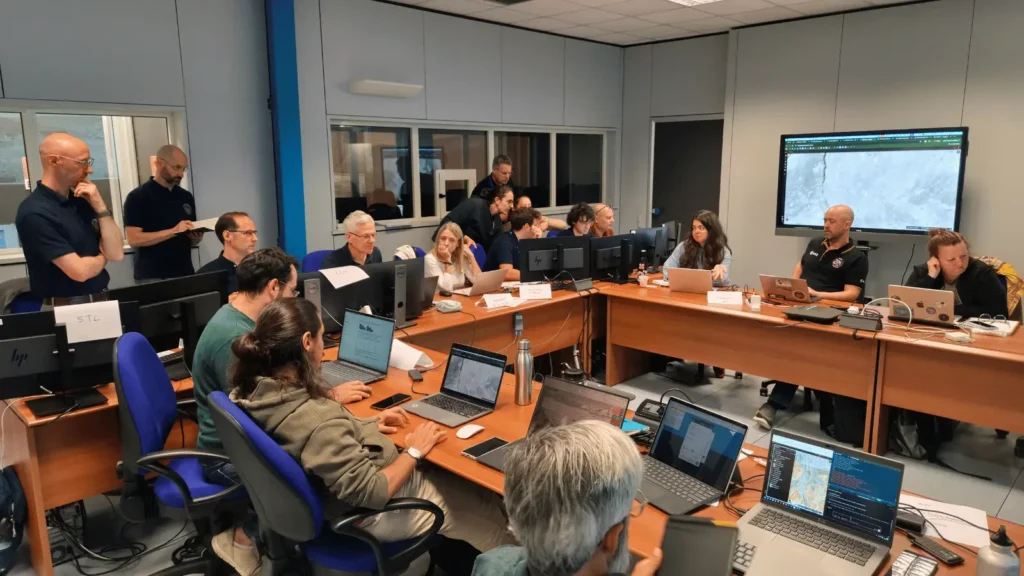
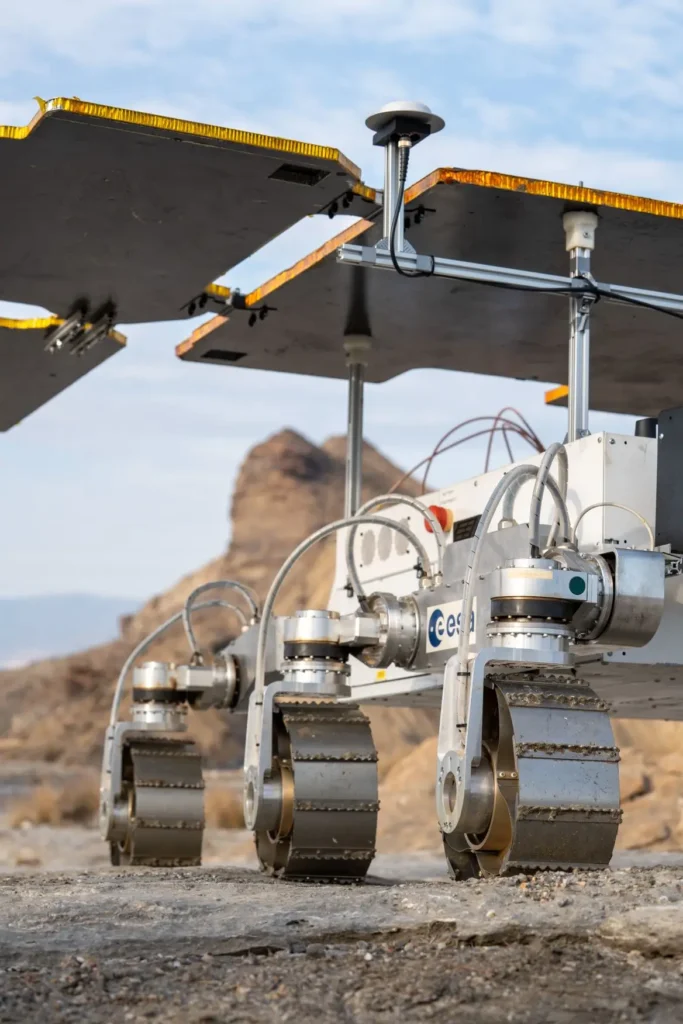
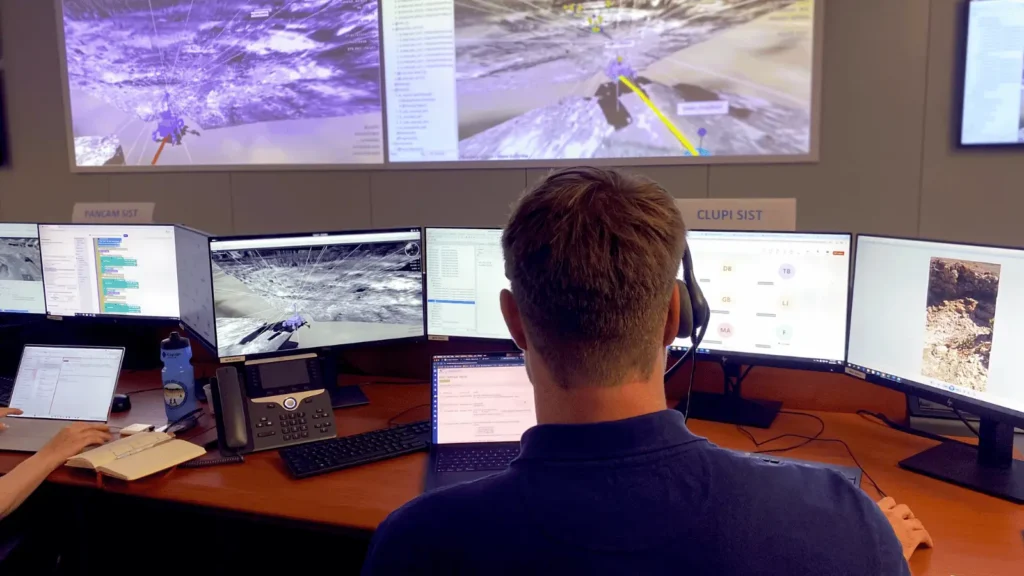
Rover Charlie, kojeg je razvio Airbus, koristio je isto softversko rješenje za vođenje, navigaciju i kontrolu koje će omogućiti roveru Rosalind Franklin da sigurno dođe do cilja, izbjegavajući pritom prepreke. Znanstveni tim u Rover Operations Control Centre (ROCC) u Torinu, Italija, oslanjao se na podatke s kamera, podzemnog radara i spektralne analize rovera kako bi identificirao najperspektivnije lokacije za potragu za dokazima o životu, što je glavni cilj misije Rosalind Franklin.
Luc Joudrier, voditelj operacija za rover Rosalind Franklin, izjavio je: „Rover je radio besprijekorno. Čak smo ostavili Charlieja da samostalno istražuje, i šestog dana je prešao više od 60 metara bez ikakvog operatera, s manje od 1% pogreške u navigaciji.“
Timski rad kao ključ uspjeha
Uspjeh vježbe temelji se na izvrsnoj timskoj suradnji. „Bilo je puno koordinacije između timova u kontrolnom centru i operatera na terenu. Stalno planiranje i znanstvena interpretacija odvijali su se paralelno. Bili smo toliko uronjeni da smo se ponekad osjećali kao da smo na Marsu!“, dodaje Luc.
Izazovi i neočekivani problemi: ExoMars Rosalind Franklin rover
Simulacija je postavila realističan misijski scenarij koji je izazvao timove koji rade na daljinu. Jednom prilikom, strmina nagiba bila je teško procijeniti iz podataka koje je slao rover. „Tamo gdje smo mi mislili da je slon, operateri u pustinji vidjeli su samo miša“, objašnjava Chiara Lombardi, inženjerka sustava za rover i lander ExoMars. Tim je isprva zauzeo konzervativan pristup, vozeći na sigurnijoj strani, a zatim je koristio digitalnu kartu nadmorske visine kako bi potvrdio da se radi o blagom nagibu.
Drugog dana testiranja, kiša je prekinula rad u pustinji. „Također smo naučili ponovno planirati i dodjeljivati prioritete kada se suočimo s neočekivanim“, dodala je Chiara.
Od kontrolne sobe do rovera: Kontinuirani rad
Dok je rover slao podatke o samostalnom pozicioniranju, mjerenja i slike s terena, planeri i znanstvenici u ROCC-u radili su danonoćno kako bi se pripremili za sljedeći dan, baš kao što će to činiti i tijekom stvarne misije. „Nećemo imati luksuz vremena, stoga moramo iskoristiti svaki dan na Marsu. Naš izazov bio je obraditi sve nove informacije i iskoristiti ih za odlučivanje što treba učiniti, kamo ići i koje instrumente koristiti“, objašnjava Jorge Vago, znanstveni voditelj projekta ExoMars.
Znanstveni instrumenti za otkrivanje života na ExoMars Rosalind Franklin rover
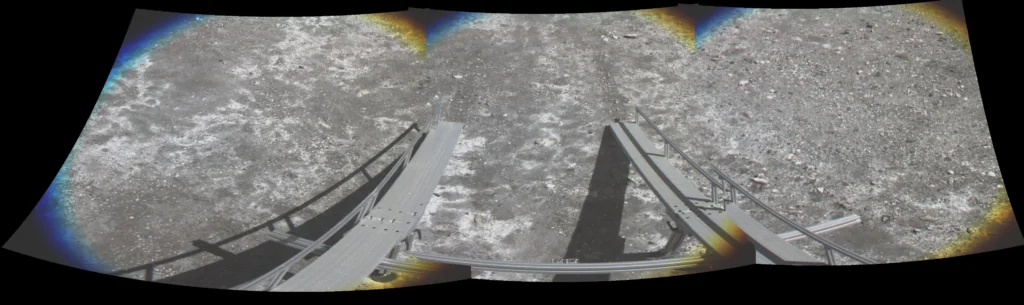
Podaci su dolazili s prototipa znanstvenih instrumenata rovera Rosalind Franklin: kamera za široki i daleki pogled (PanCam) te za krupne planove (CLUPI), spektrometar (Enfys) i radar za prodiranje u tlo (WISDOM). Ovi instrumenti dizajnirani su za otkrivanje tragova drevne mikrobne aktivnosti.
Nakon postizanja dogovora o planu, tim je slao zapovijedi roveru i pratio njihovo izvršavanje, bilježeći ciljeve, rute, rezultate i znanstvene rasprave.
Pogled u budućnost: Daljnji koraci i usavršavanje
Vježbe poput ovog terenskog ispitivanja ključni su korak u pripremi za istraživanje planeta i izgradnji timskog rada potrebnog za uspjeh misije Rosalind Franklin. Dvadesetodnevna testna kampanja pružila je jedinstvenu priliku za obradu dnevnih preuzimanja podataka i evaluaciju tehnologija i procedura u realnom, zahtjevnom okruženju.
Sljedeće terensko testiranje, planirano za ljeto 2027. godine, dodat će više složenosti, uključujući nove izazove s orbite Marsa putem ExoMars Trace Gas Orbiter, kako bi se misija još više približila stvarnom scenariju. „Bilo je vrlo nagrađujuće vidjeti timove instrumenata i operere rovera kako rade zajedno kao jedan, učinkovit stroj za otkrivanje“, kaže Jorge Vago.
„Ovo terensko testiranje bilo je ogroman uspjeh. Naučili smo puno toga što će nam pomoći da se poboljšamo za sljedeće i ažuriramo naše planove u okruženju nalik misiji. Kada rover Rosalind Franklin sleti na Mars 2030., želimo da se tim osjeća kao da su operacije roverom poznate kao vožnja biciklom“, zaključuje Elliot.
Organizacija i ključni partneri: ExoMars Rosalind Franklin rover
Ovo testiranje organizirao je Airbus UK u Španjolskoj, dok je The Open University upravljao akcijama u kontrolnom centru u Italiji. Thales Alenia Space je industrijski voditelj misije ExoMars Rosalind Franklin rover, odgovoran za razvoj rover modula, uključujući ključne podsustave poput bušilice, analitičkog laboratorija i softvera za upravljanje misijom. Airbus osigurava rover vozilo, platformu za slijetanje te softver za vođenje, navigaciju i kontrolu, dok ALTEC hostira i upravlja Rover Operations Control Centre (ROCC) u Torinu, Italija.